Beim Makeathon im Juli 2026 traten 23 Teams aus den Fachrichtungen Elektrotechnik, Maschinenbautechnik und Mechatronik gegeneinander an. Die Aufgabe bestand darin, aus vorgegebenen Komponenten einen Roboter zu entwickeln, der selbstständig einen gegnerischen Roboter auf dem Spielfeld erkennt und diesen anschließend über den Spielfeldrand hinausschiebt.
Als Mikrocontroller erhielten die Schülerinnen und Schüler einen FireBeetle 2 ESP32-C5 von DFRobot. Zusätzlich standen verschiedene Sensoren, Servoantriebe, Taster und weitere elektrotechnische Komponenten zur Verfügung.
Die besondere Herausforderung bestand darin, innerhalb weniger Tage eine funktionierende Schaltung zu entwickeln und die dazugehörige Programmierung umzusetzen. Gleichzeitig musste ein geeignetes Gehäuse mit Fahrwerk als CAD-Baugruppe konstruiert und anschließend gefertigt werden. Neben konventionellen Fertigungsverfahren kamen dabei vor allem 3D-Druck und Laserschneiden zum Einsatz.
Der Makeathon förderte dabei nicht nur die fachlichen Fähigkeiten. Auch Teamarbeit, Kommunikation, Problemlösung und eine sinnvolle Aufgabenverteilung spielten eine wichtige Rolle. Die Schülerinnen und Schüler mussten ihre Arbeit im Team organisieren, unterschiedliche Lösungsansätze diskutieren und unter Zeitdruck Entscheidungen treffen. Technische Probleme und Rückschläge gehörten ebenfalls dazu und erforderten immer wieder Anpassungen an der eigenen Konstruktion oder Programmierung. Gleichzeitig mussten die verschiedenen Fachrichtungen eng zusammenarbeiten und ihre jeweiligen Kenntnisse in das gemeinsame Projekt einbringen. Damit ist der Makeathon auch eine gute Vorbereitung auf die Projektarbeit im zweiten Jahr der Weiterbildung, bei der viele dieser Fähigkeiten erneut gefragt sind.
Am Wettbewerbstag traten schließlich alle 23 Teams in einem Turnier gegeneinander an. Hier zeigte sich, welche Ideen und Konstruktionen sich in der Praxis bewährten. In den direkten Duellen wurde schließlich der beste Sumo-Roboter des Makeathons 2026 ermittelt.
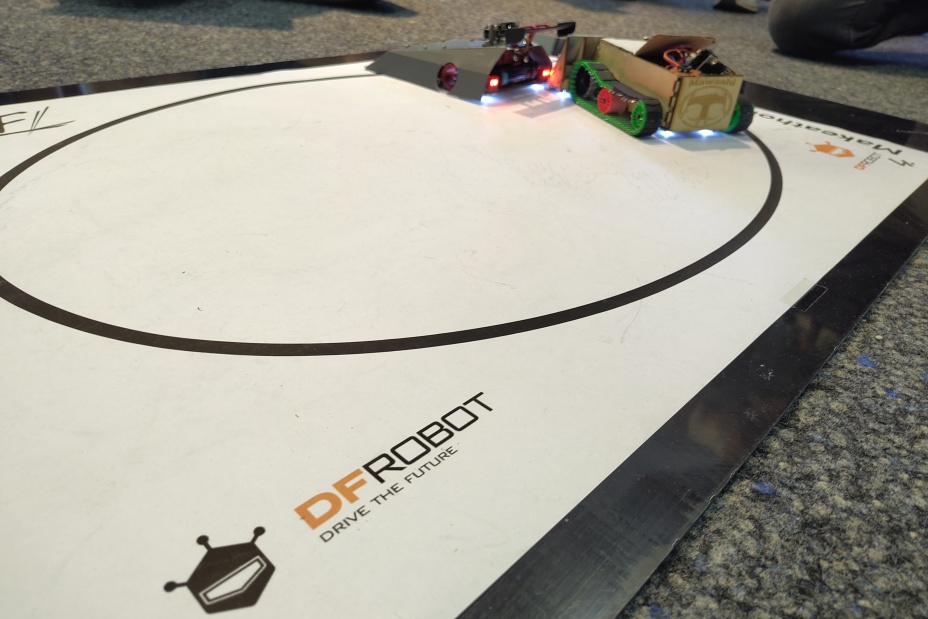
Roboter beim Sumokampf
Die Roboter versuchen sich gegenseitig vom Spielfeld zu schieben.
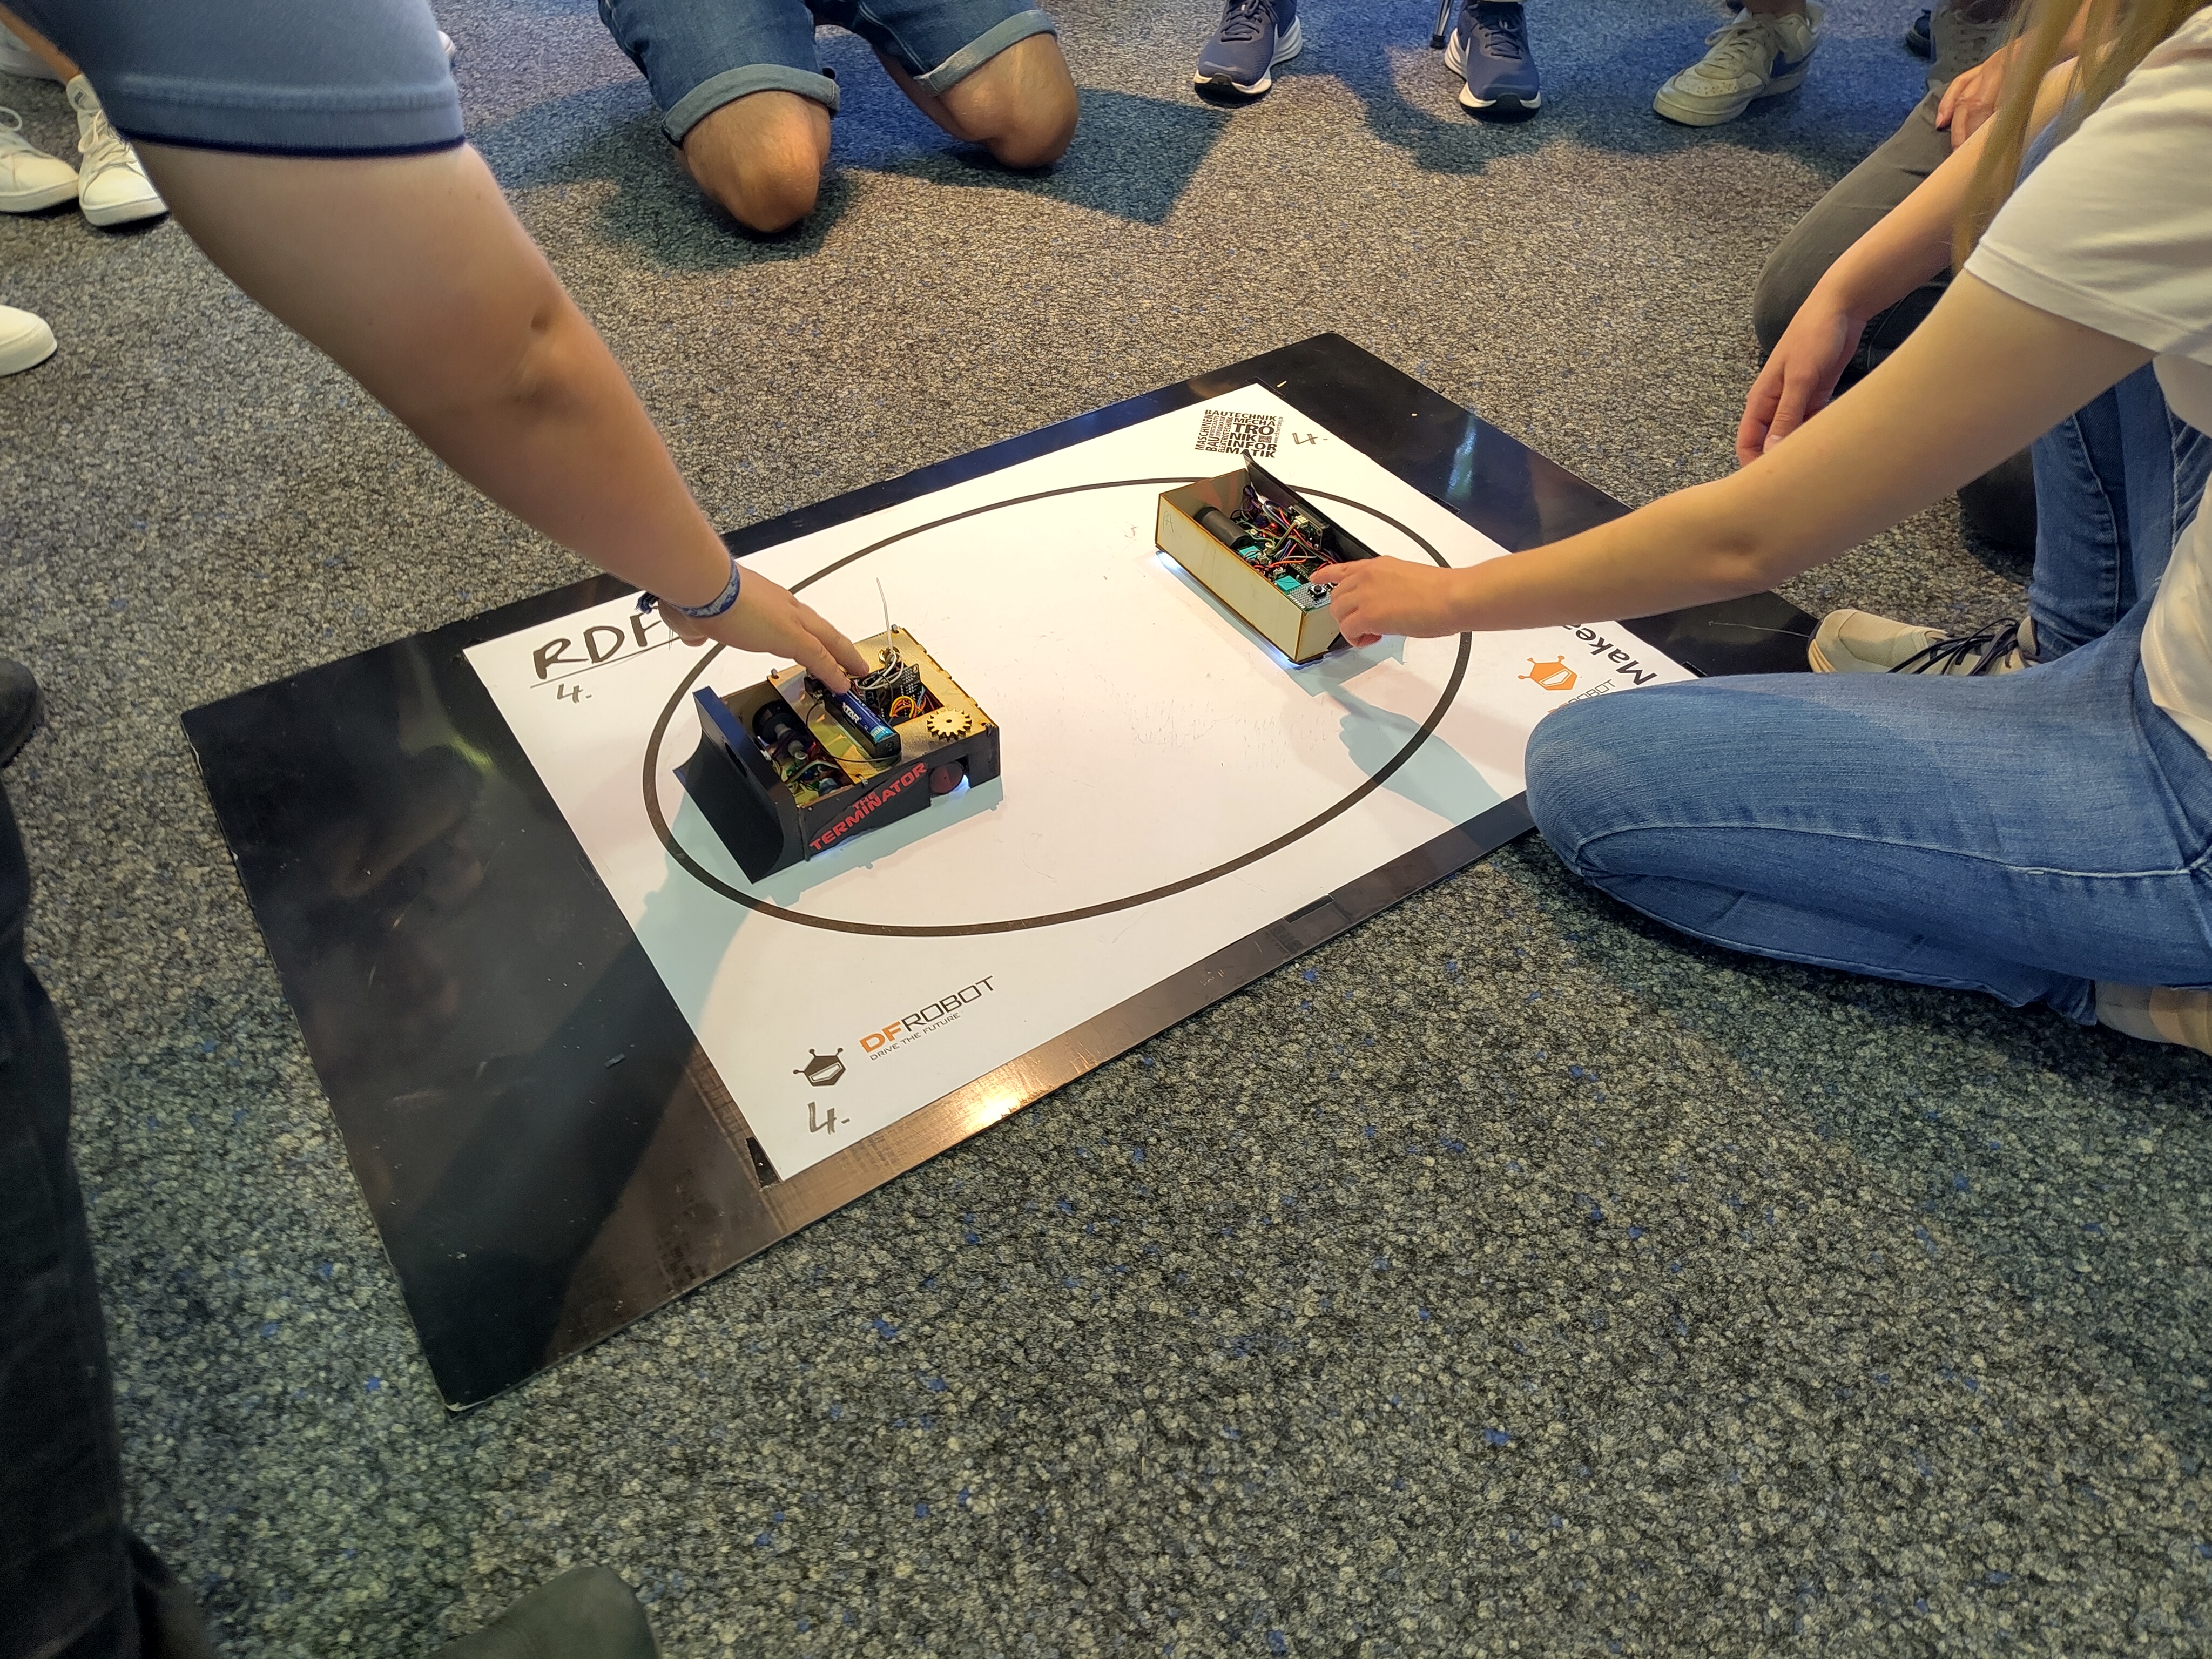
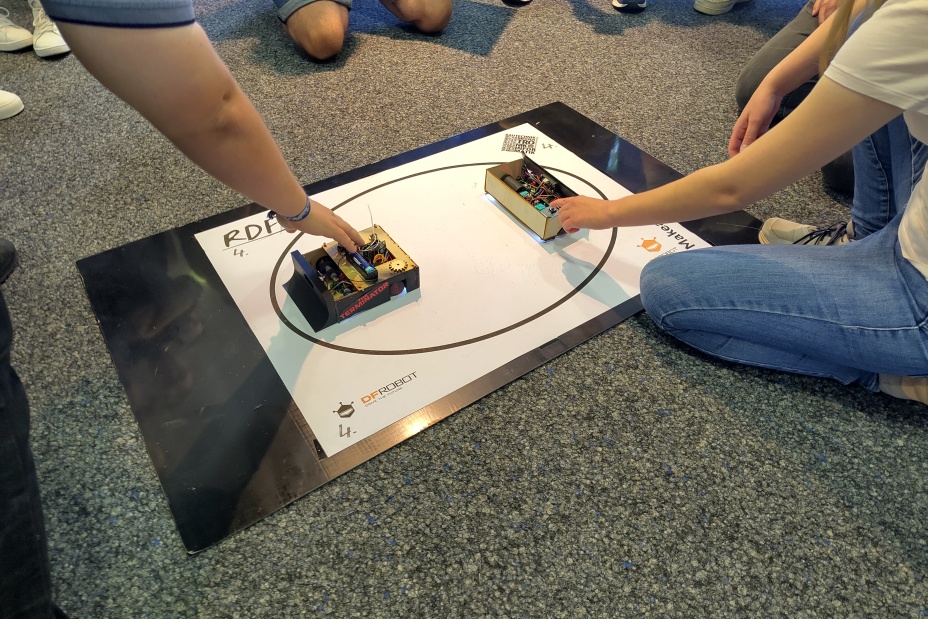
Start der Roboter
Die Roboter starten gleichzeitig nach dem ertönen des Startsignals.